# AR系统
AR系统 [ARSystem](/miniprogram/dev/reference/xr-frame/api/classes/ARSystem) 将 **xr-frame** 和 [小程序AI系统 VisionKit](/miniprogram/dev/api/ai/visionkit/VKSession.md) 关联起来,让AR变得十分简单易用。
AR系统默认是关闭的,开启它需要在场景元素`Scene`上挂载`ARSystem`即可,以下是基础案例
```xml
```
ARSystem 支持以下几个属性,来决定AR系统的具体行为
### 识别模式
`modes` 属性,决定AR系统使用的具体识别模式。大部分情况下只允许同时运行一种模式。
> 目前不支持 modes 模式的动态切换。如果需要切换,可以考虑销毁原AR组件后,新建其他AR模式组件实现
目前支持的单一模式:
1. 平面识别 `Plane`
2. 2DMarker / 3DMarker 识别 `Marker`
3. OSD识别 `OSD`
4. 人脸识别 `Face`
5. 肢体识别 `Body`
6. 手部识别 `Hand`
> 目前由于小程序AI系统限制,除了 Plane + Marker 模式外,**只能同时开启一种模式**!!!
目前支持的混合模式:
1. 平面结合Marker识别 `Plane Marker`
```xml
```
### 摄像机朝向 camera
配置使用哪一个相机。
默认为后置`Back`,前置为`Front`。
> 前置相机依赖于客户端版本 **8.0.31**
### 平面识别模式 planeMode
在 `Plane` 模式,且支持 `v2` 的设备上,设定识别方式。
`1` 为水平面,`2` 为垂直面,`3` 为二者都识别。默认值为 `3` 二者都识别。
```xml
```
### 深度遮挡
> Beta 版本特性 依赖基础库版本 **v3.1.0**
> 需要在 `Plane` 模式,且支持 `v2` 的设备上,planeMode 需设定为 `1`(只允许水平面识别)。
通过以下几个属性确定 ARsystem `深度遮挡`的具体表现
1. `depthMask` 在满足使用要求的情况下,是否开启实时深度遮挡。
2. `depthNear` 开启实时深度遮挡时,遮挡的近处阈值。
3. `depthFar` 开启实时深度遮挡时,遮挡的远处阈值。
4. `depthDebug` 开启实时深度遮挡时,显示一个用于Debug的图层。
案例代码片段 [链接](https://github.com/dtysky/xr-frame-demo/blob/master/miniprogram/components/xr-ar-vio-depth/index.wxml)
```xml
```
## 和相机协作
在[相机](/miniprogram/dev/reference/xr-frame/component/render/camera)一章中我们提到过其有两个数据需要和`ar-system`协作,下面就让我们详细论述。
### ARCamera
```xml
```
首先是`background`,当将其设置为`ar`时,整个场景的背景将显示为当前手机摄像头拍摄的画面。
然后是`isARCamera`,将开启它时,这个相机会被作为AR相机,在AR系统为`Plane`和`Marker`模式时,相机的参数将由AR系统控制,**请不要在脚本中自行修改相机属性**!!!
## AR场景事件
```xml
```
AR系统为场景元素提供了以下事件:
|事件|参数|立即|wxml|时机|
|---|---|---|---|---|
|ar-ready|无|是|是|ar功能启动成功|
|ar-error|错误`error`|是|是|ar功能启动失败|
## 添加追踪器
开启了某种识别模式后,我们还需要使用对应的追踪器模块,才能完成识别和追踪,详见 [AR追踪器(ARTracker)](tracker) 部分。
`ARTracker` 需包含场景中所需要放置的元素,会进行 VKSession 识别事件返回的 `Transform` 矩阵信息、以及 `部分模式特殊识别信息` 的同步。
## 不同AR追踪器的坐标系差异
在使用对应的 `识别模式` 与 `ARTracker`后, `xr-camera` 会完全由 VisionKit 的 `VKCamera` 完全接管相机的控制权(使用 VKCamera 的 ViewMatrix 与 ProjectionMatrix)。
此时,xr-frame 的坐标系,将会由 `VisionKit` 对应模式的坐标系决定。
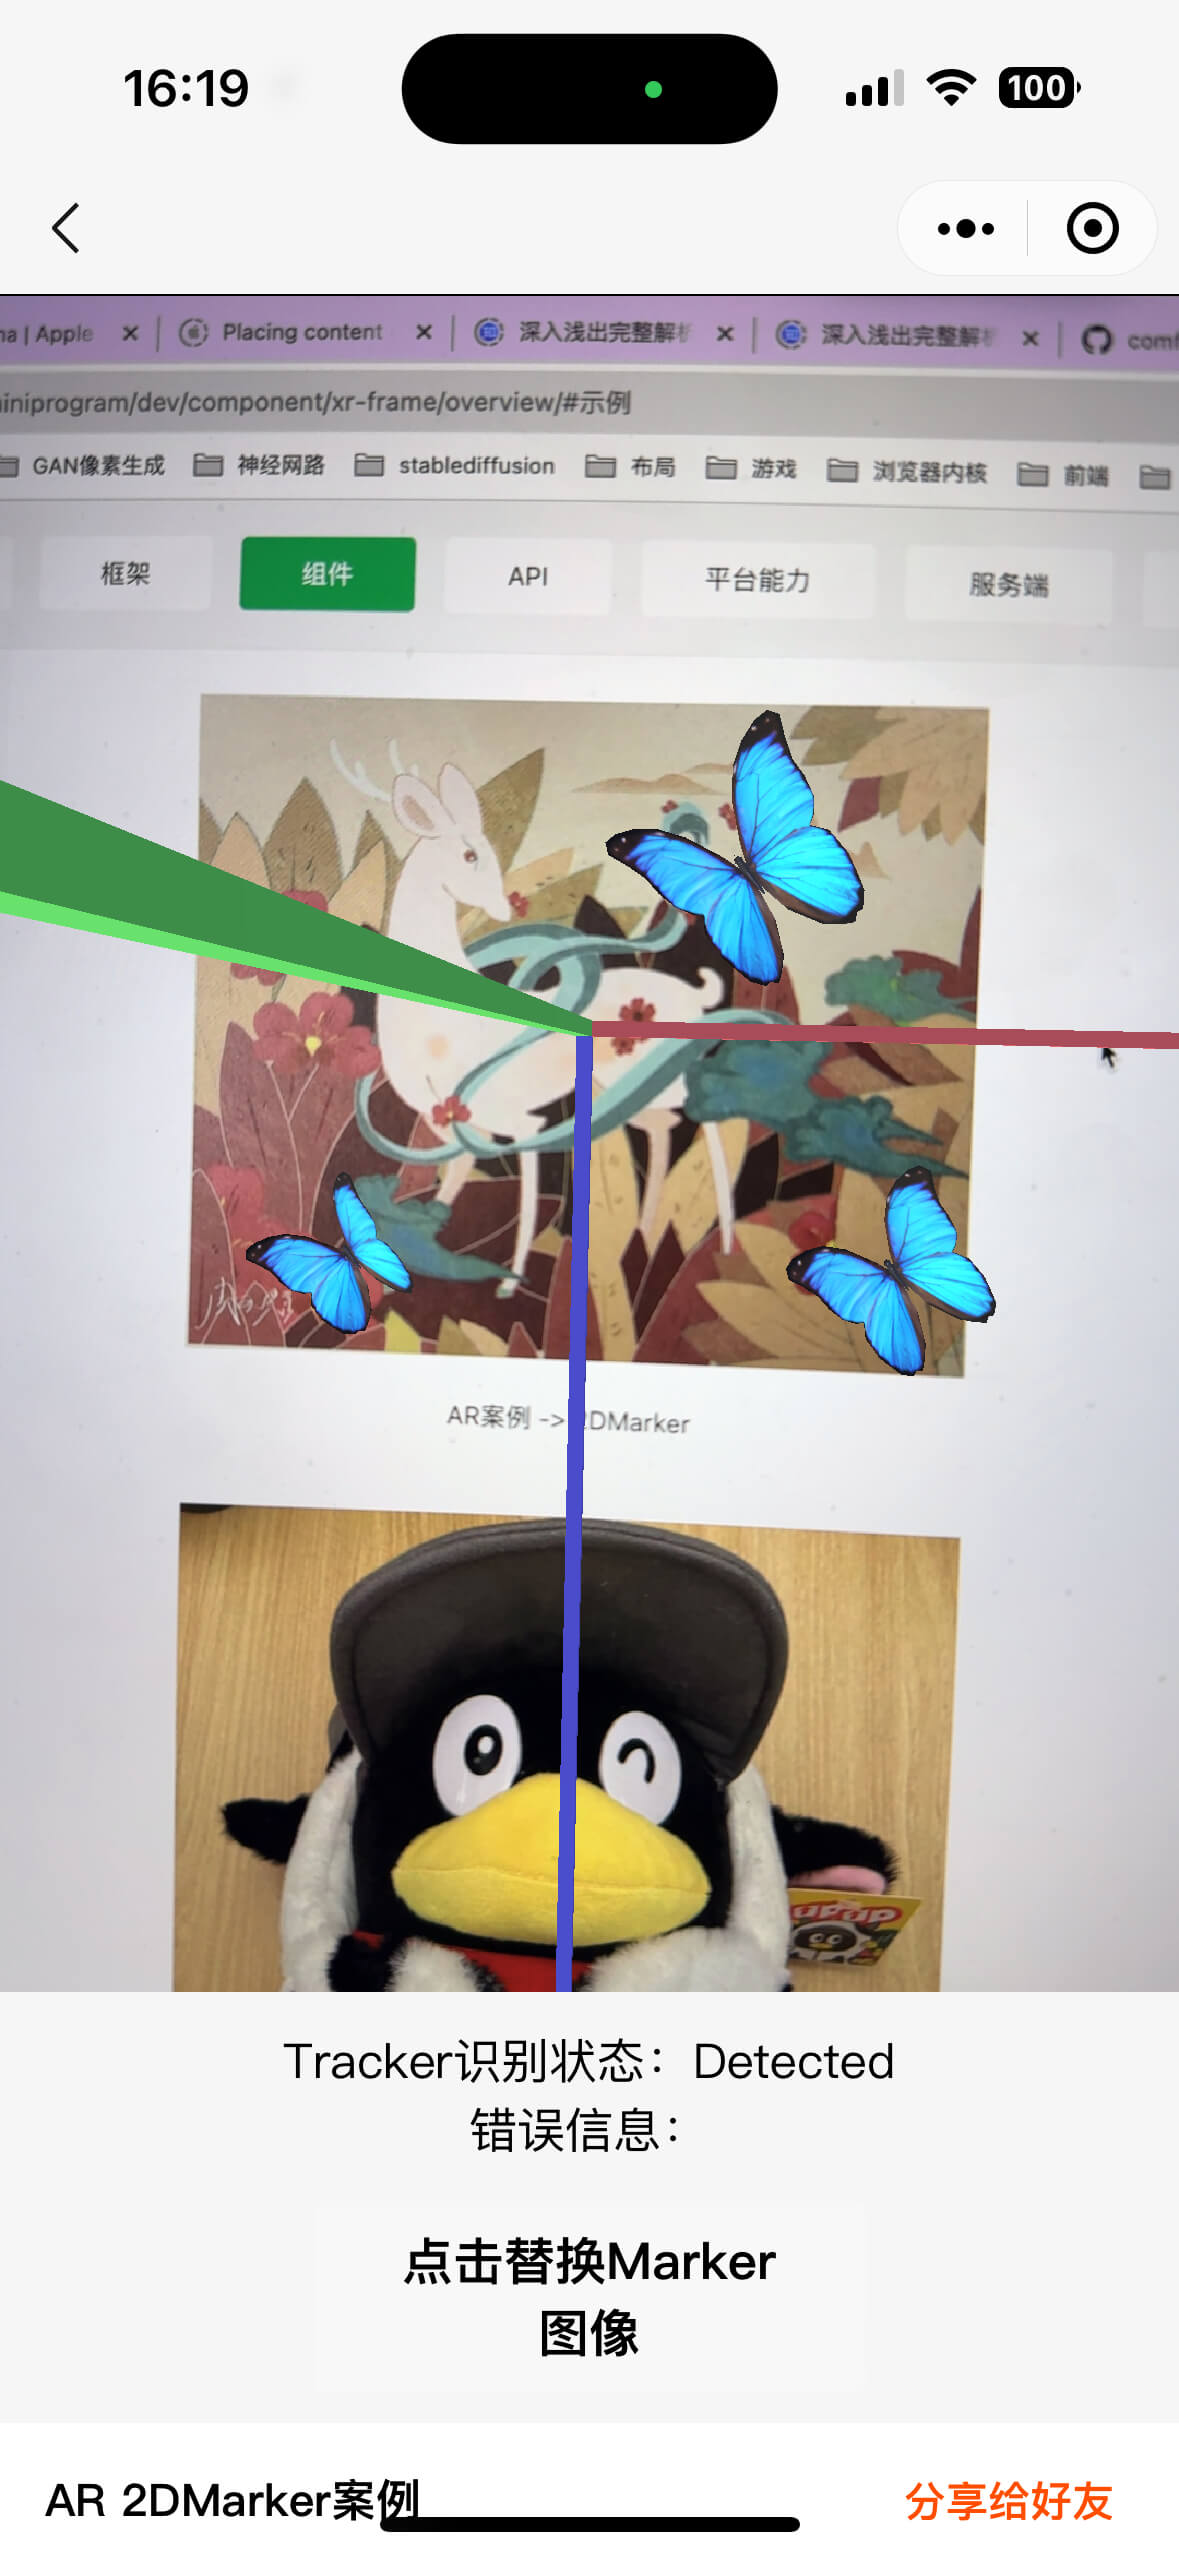
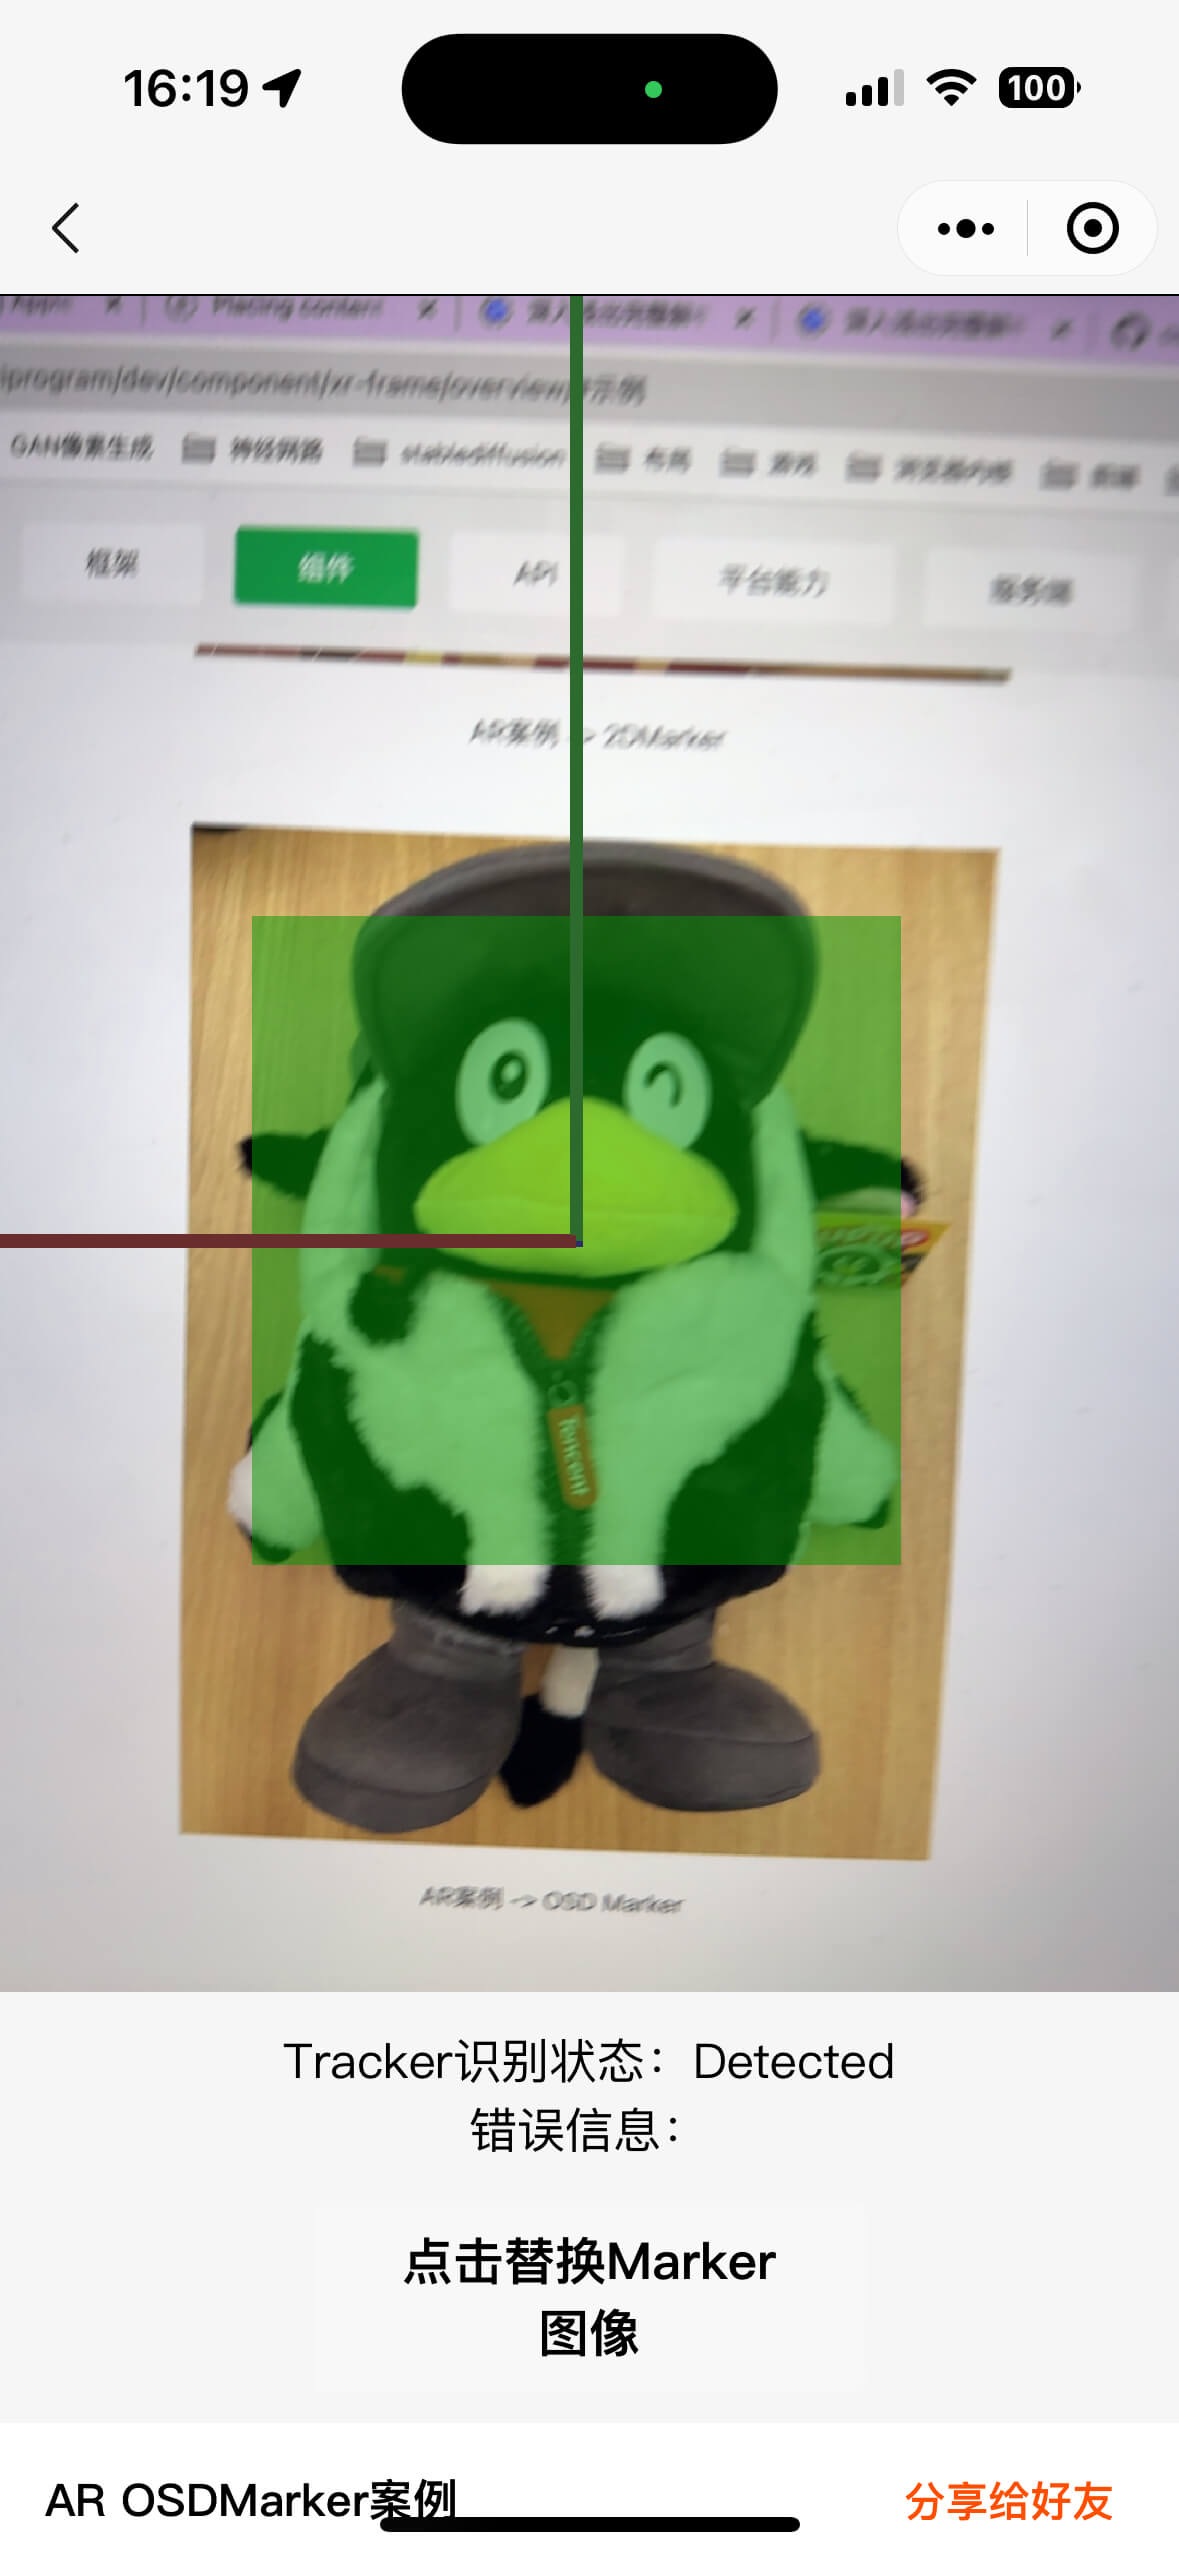
以下,结合案例(红色轴为 x 轴、绿色轴为 y 轴、蓝色轴为 z 轴,都朝向`正方向`,`轴长为 2` )
简要阐述不同模式的坐标系规则:
### Plane 模式
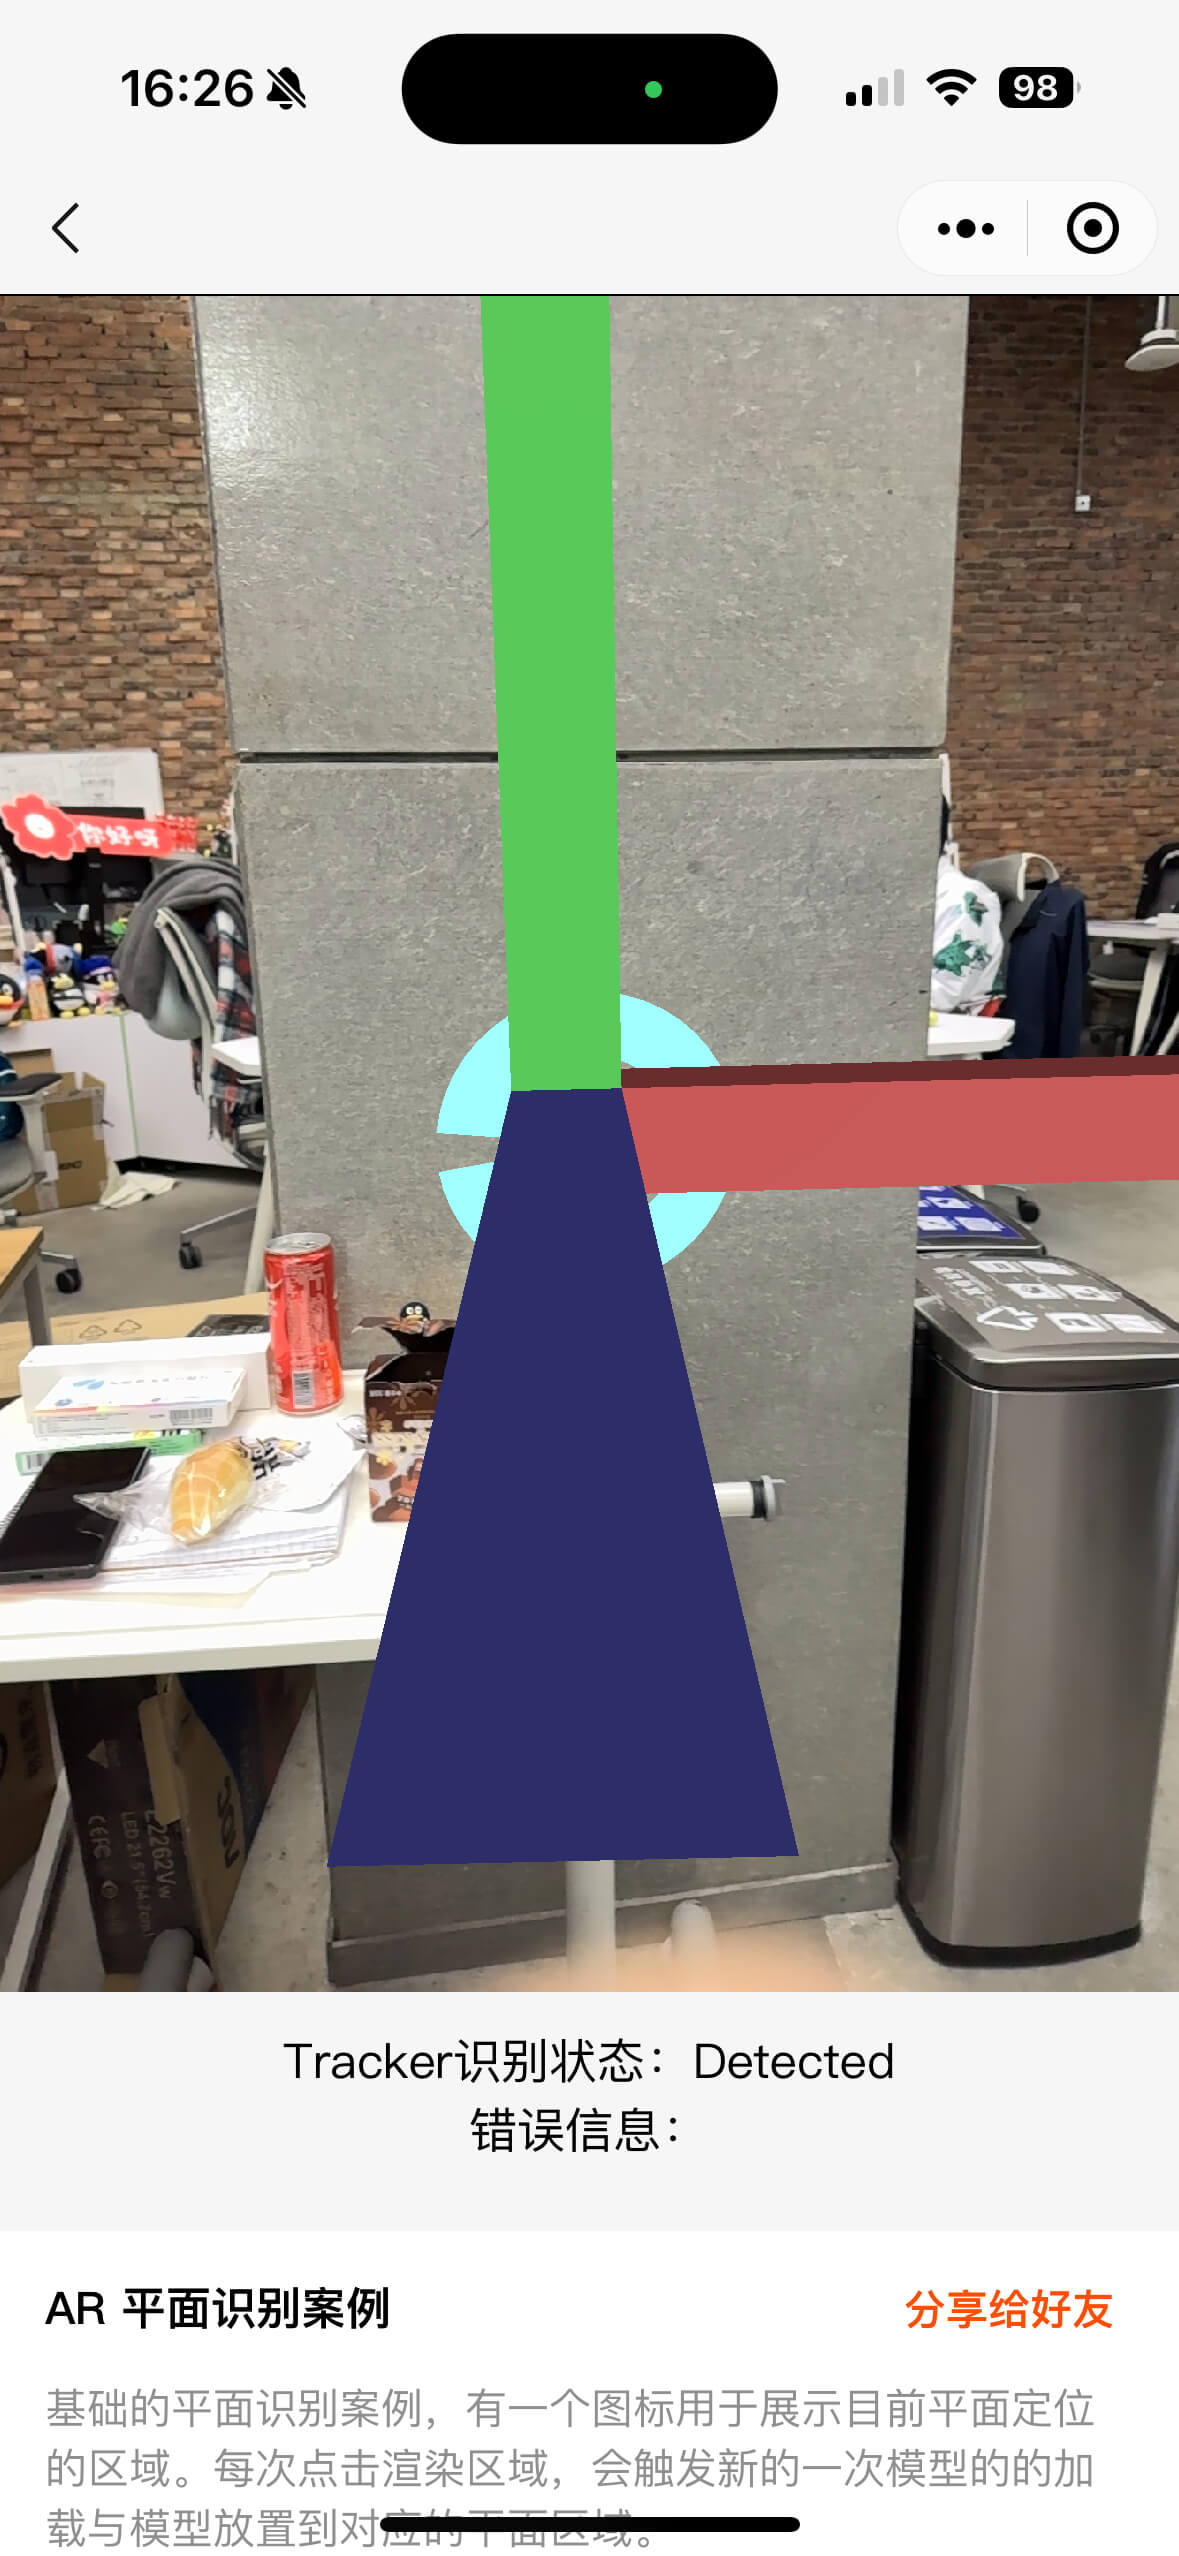
平面模式下,初始化场景后,相机所在的坐标,就是`世界坐标的 (0, 0, 0)`,坐标轴会基于`初始化的手机朝向`,决定`坐标轴的方向`(正上方为+Y,正右方为+X,正后方为+Z)。
手机的移动和旋转,相机都会有对应的响应。
周围的具体坐标信息变化,是存在多种情况。
#### 在支持 Plane V2 模式下,会使用 `Plane V2` 模式:
该模式下,类似现实世界的空间坐标,坐标系的单位距离和`现实中的物理距离有关`,单位1相当于现实中的1m。
该模式下,trakcer同步的识别平面坐标,会完全基于三维空间坐标进行定义。
#### 在不支持 Plane V2 模式下,会使用 `Plane V1` 模式,
该模式下,类似一个可以无限延展的平面空间,可以移动,但坐标系的单位距离和`现实中的物理距离无关`。
具体 VisionKit 细节可以参考 [VisionKit Plane 文档](/miniprogram/dev/framework/open-ability/visionkit/plane.md)。
### ThreeDof 模式
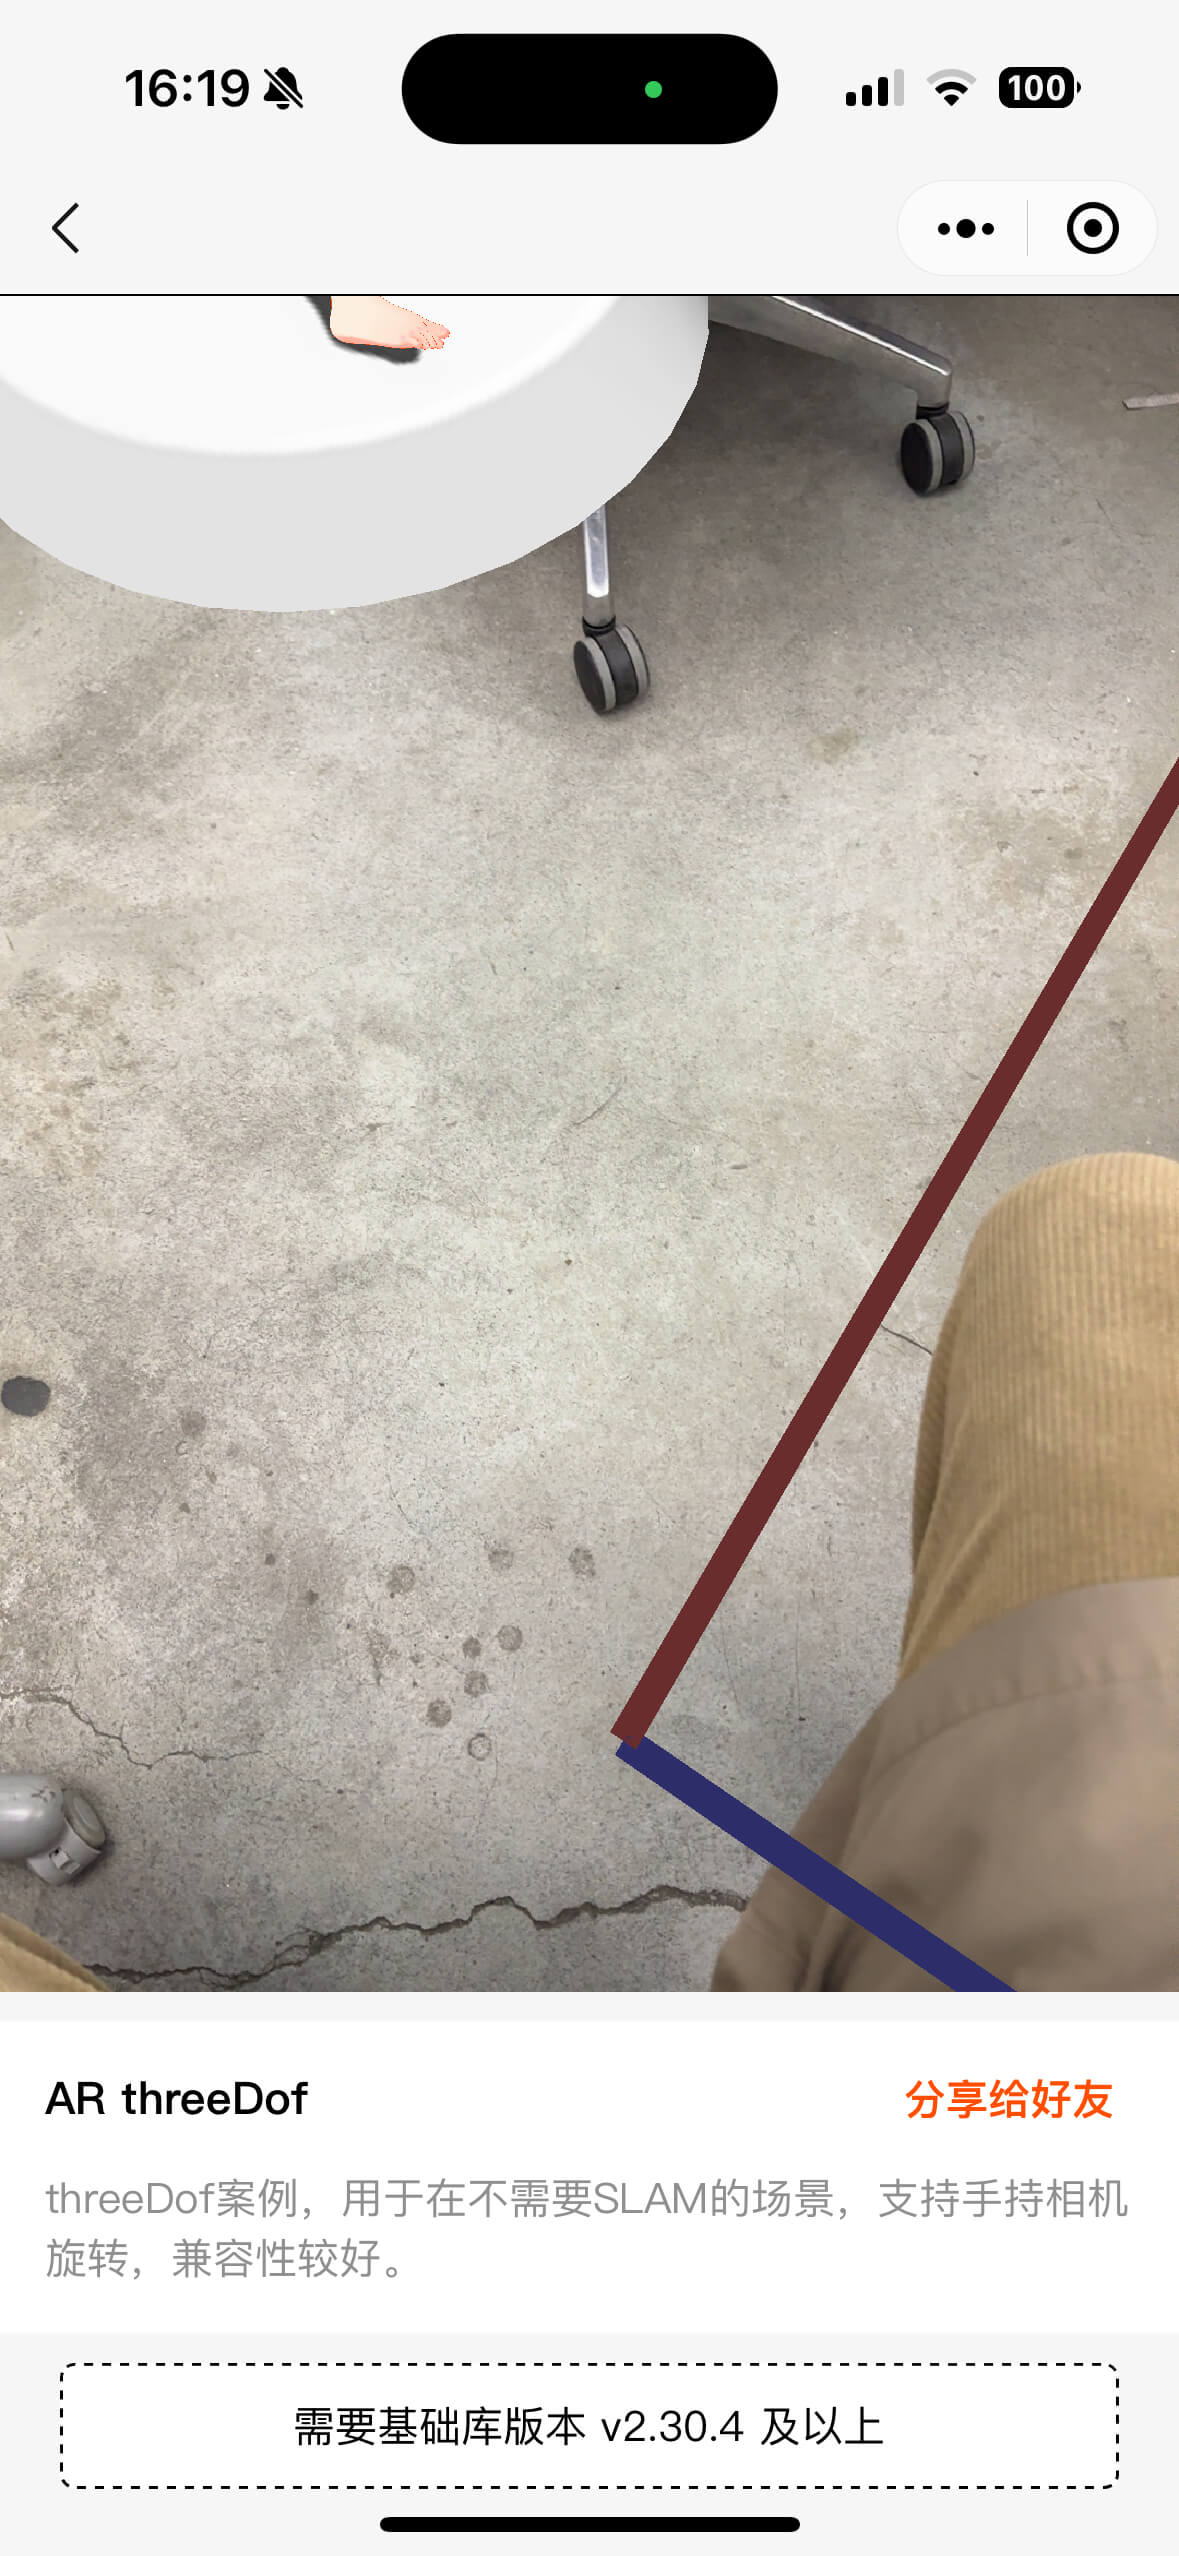
初始化场景后,相机所在的坐标下方,就是`世界坐标的 (0, 0, 0)`。
该模式下,类似一个可以无限延展的平面空间,不可以移动,且坐标系的单位距离和`现实中的物理距离无关`。
手机移动过程中,相机在坐标系中的坐标不会发生改变,但会有旋转的响应。。
### Marker 模式
该模式下,识别点中心就是 `世界坐标的 (0, 0, 0)`,坐标轴会基于`识别物`,决定`坐标轴的方向`(识别图片往外为+Y,识别图片右方为+X,识别图片下方为+Z),单位1相当于识别物体的大小。
### OSD 模式
该模式下,识别结果为二维。
识别点中心就是 `世界坐标的 (0, 0, 0)`,坐标轴会基于`识别物`,决定`坐标轴的方向`(识别图片往内为+Z,识别图片上方为+Y,识别图片向右为+X),单位1相当于识别物体的大小。
### Hand Face Body 模式
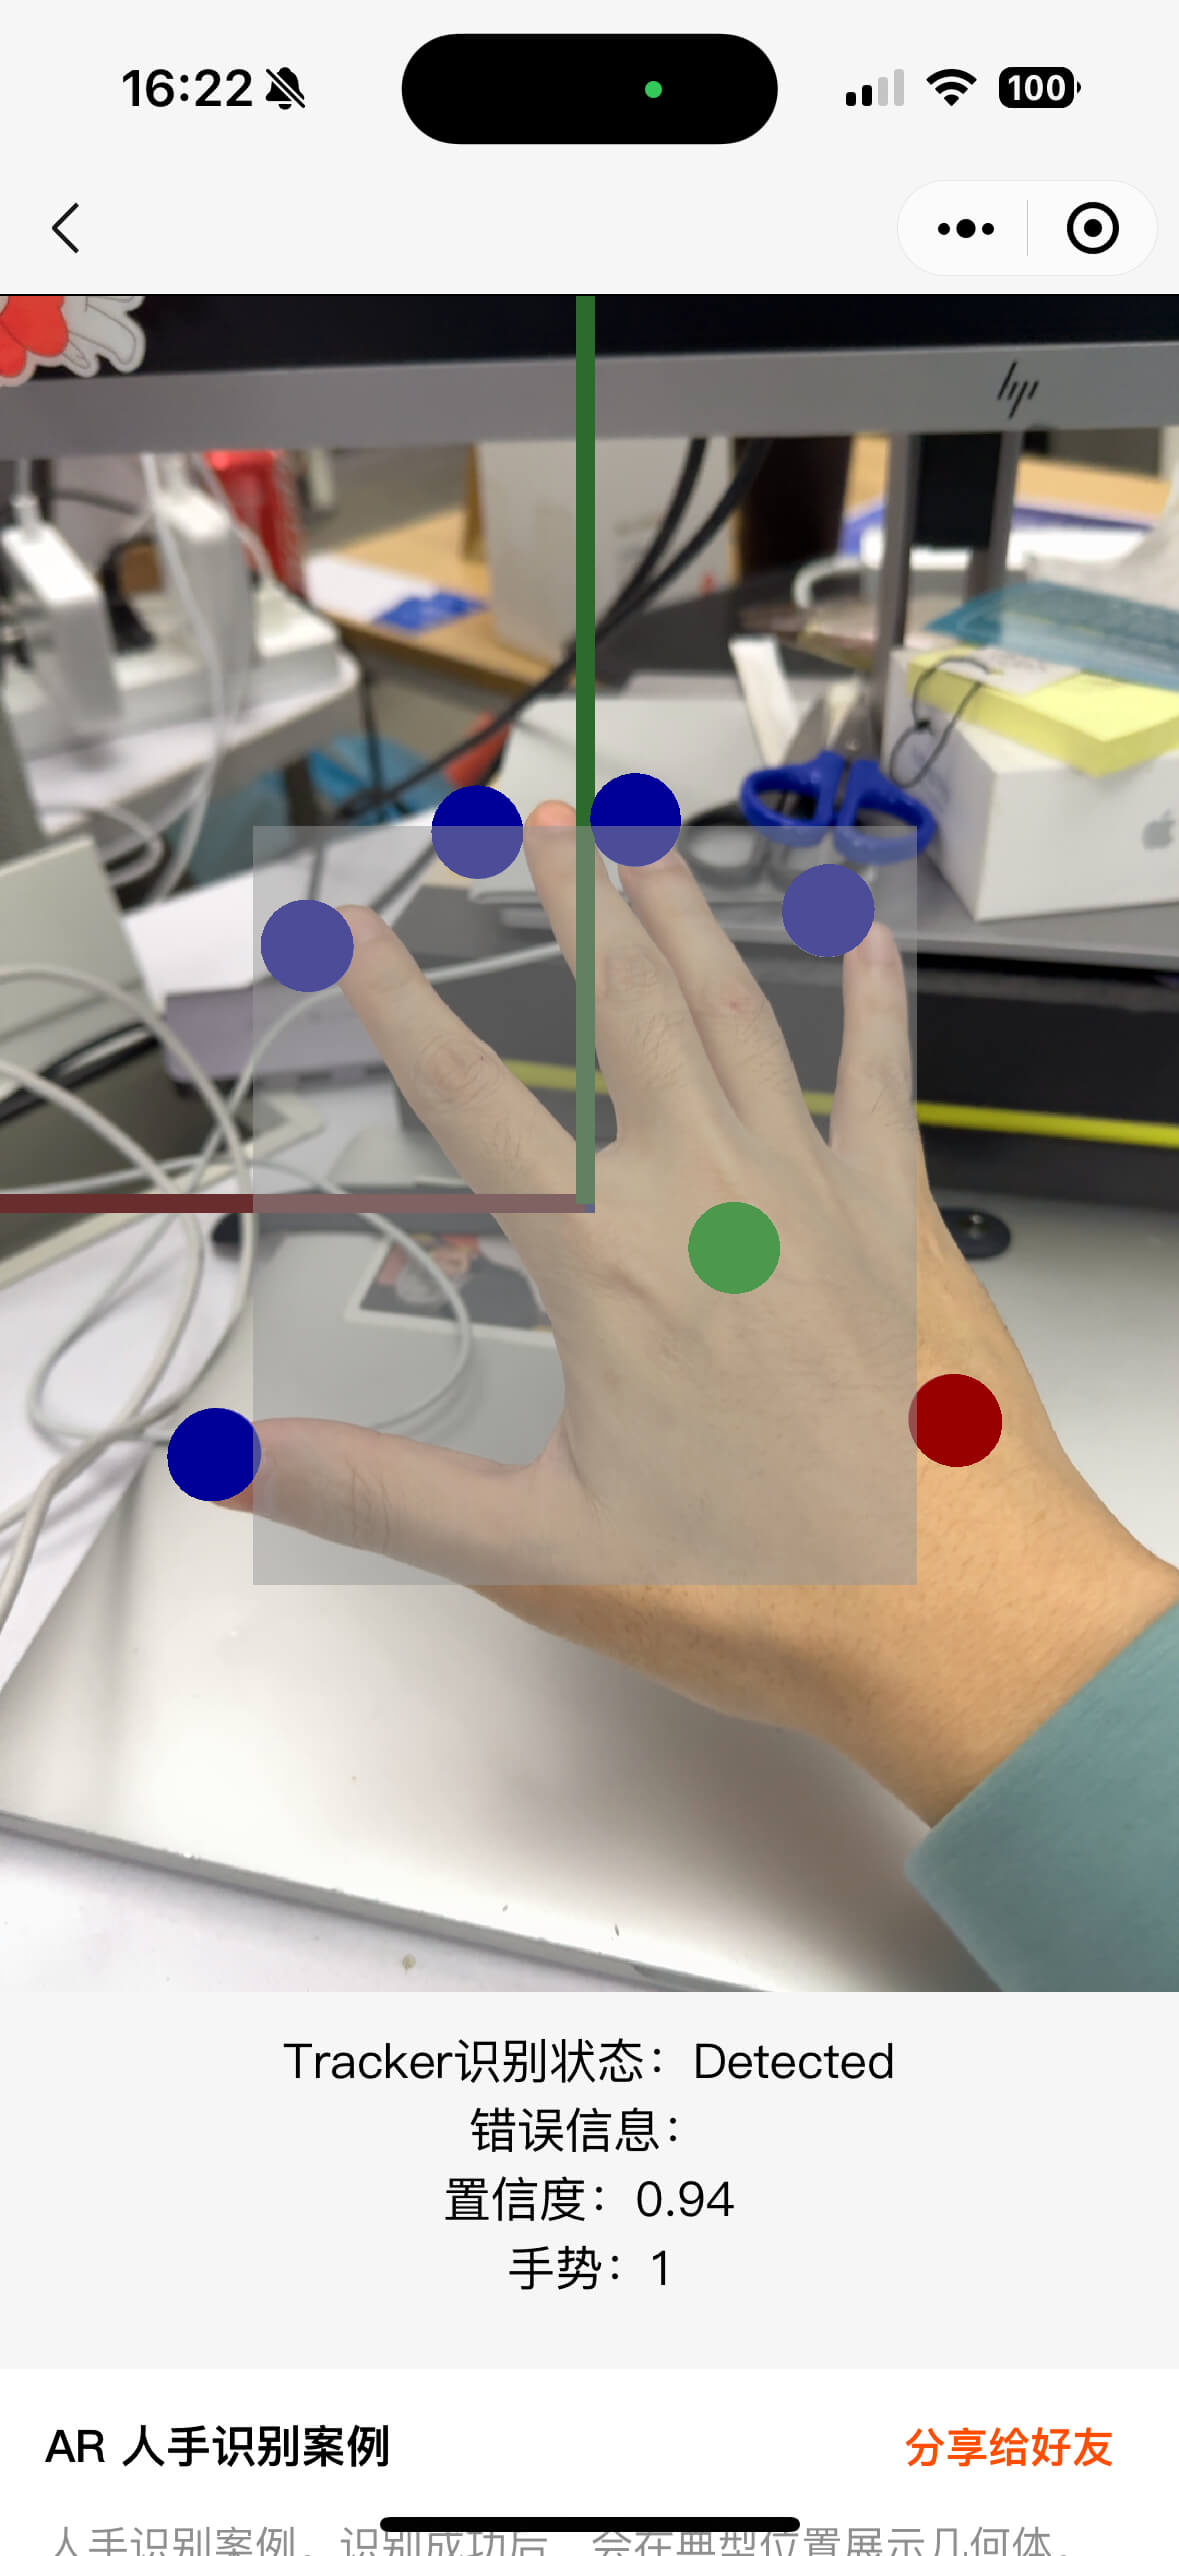
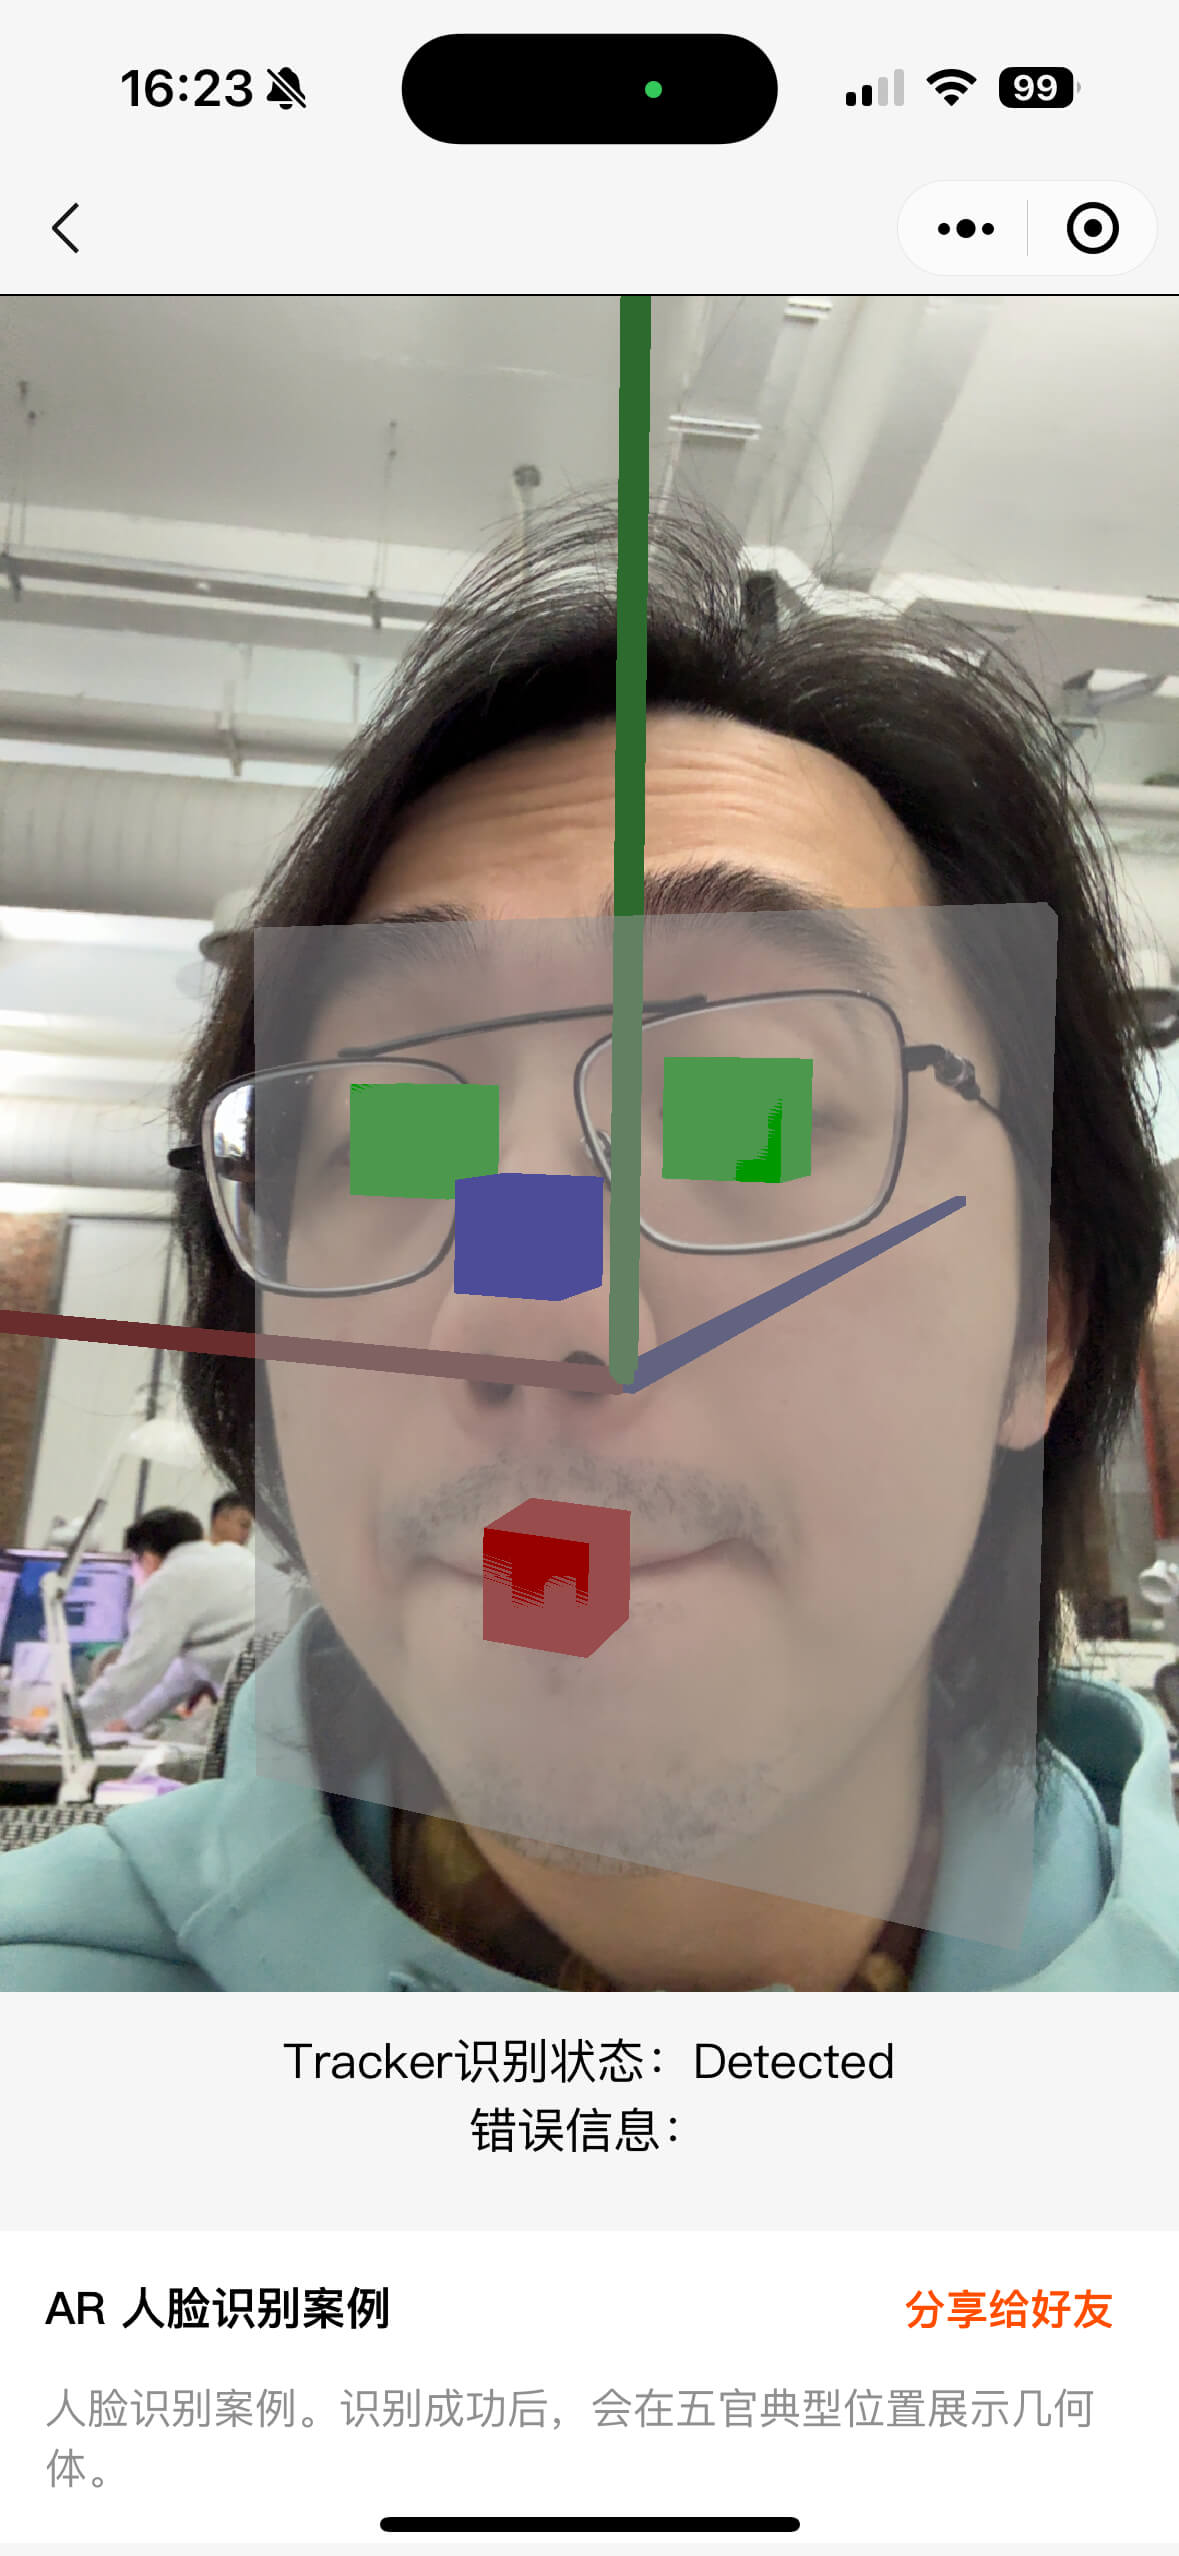
该模式下,识别点的关键点就是 `世界坐标的 (0, 0, 0)`,`坐标轴` 也是用于特征点定位,单位1是基于识别物体的比例。