# AR追踪器
AR追踪器[ARTracker](/miniprogram/dev/reference/xr-frame/api/classes/ARTracker)是AR系统的一部分。
提供了一种非常简单的方式,在特定的识别模式下识别出图像或者物体,对其进行跟随。其一版本代理到元素 [XRARTracker](/miniprogram/dev/reference/xr-frame/api/classes/XRARTracker)。
对应在 `xml` 中的标签是 `xr-ar-tracker`。
## 创建AR追踪器
AR追踪器的典型创建和使用方式如下:
```xml
```
可见我们使用了追踪器元素,为其指定了模式 `mode` 和识别对象地址 `src`,然后在其子级添加了一个 `glTF模型`(可以为任何派生自节点的元素)。
> 在除了`Plane`以外的模式下,理论可以支持多个追踪器。(比如可以存在多个 Marker tracker)
## AR追踪器的不同模式
使用ARTracker 的 `mode`,必须和 `ARSystem` 的 [识别模式(modes)](index#识别模式) 指定的模式完全一致。
根据 `mode` 的不同,ARTracker 的 `src` 和 子元素的作用和表现 也各不相同:
### 二维Marker
2D Marker识别模式,会将传入的 `src` (图片的网络地址) 或是 `image`(`image`类型资源`id`,优先使用)作为特征,去识别出三维空间一个平面上的图像部分,继而进行追踪。这个技术现在已经十分成熟可靠。
> 注意需要相机组件开启`isARCamera`。
在这种追踪模式下,当AR系统识别到目标时会自动应用3D变换到AR追踪器组件所在的节点元素上,进而影响所有的子节点:
案例代码片段 [链接](https://github.com/dtysky/xr-frame-demo/blob/master/miniprogram/components/xr-ar-2dmarker/index.wxml)
```xml
```
### 三维Marker
3D Marker识别模式,使用方法与 2D Marker 基本一致,差异是,识别特征用的 `src` 需使用 三维识别特征文件 `map`,该文件可以通过 小程序示例 的 `接口` - `VisionKit视觉能力` - `3DMarkerAR` 页面生成。
三维识别特征文件 `map` 是根据 `VisionKit` 提供的算法能力,通过环绕物体一周的视频生成。流程同时还会产出`三维重建`的产物 `glTF`。具体的生成视频规范、生成流程、以及产物细节可以参考 [VisionKit 3DMarker](/miniprogram/dev/framework/open-ability/visionkit/marker.md)。
该模式下,识别出来的三维坐标系,会自带一个基于生成视频的`旋转`,一般情况下,这个旋转值都是很接近的。可以在业务逻辑上,对这个旋转进行适配。
```xml
```
### OSD
OSD(One-shot Detection)Marker识别模式,也会将传入的`src`或是`image`(`image`类型资源`id`,优先使用)作为特征去识别。
但不同于2D Marker,这是一个纯屏幕空间算法,只会影响到所有子节点的位置和缩放,不会影响旋转。
其一般以一个现实中物体的照片作为识别源,来识别出这个物体的在屏幕中的 `二维区域`,我们已经做好了到三维空间的转换,但开发者需要自己保证 `tracker` 下模型的比例是符合识别源的。
OSD模式在识别那些 `二维的、特征清晰的物体` 效果最好,比如广告牌。其余情况,识别准度不如 2D Marker。
这种模式一般用于给现实中的物体做标注,在使用这种模式时,开发者需要自己保证了解要识别的物体(的特征图片)的原始尺寸,然后基于这些信息去添加子节点:
案例代码片段 [链接](https://github.com/dtysky/xr-frame-demo/blob/master/miniprogram/components/xr-ar-osdmarker/index.wxml)
```xml
```
### Plane
平面识别模式,不依靠于`src`和`image`。
AR系统会标定出一个平面,相机组件开启 `isARCamera` 之后,相机的三维变换会与AR系统同步。
AR系统每帧会去求和这个平面的交点,之后同步到AR追踪器组件所在元素上,其所有的子节点继而受到影响。
由于这种模式的灵活度比较高,所以我们还给AR系统提供了几个接口供开发者使用:
```ts
// 传入某个节点的`nodeId`
scene.ar.placeHere(nodeId);
// 也可以传入元素引用,关闭`switchVisible`
scene.ar.placeHere(element, false);
// resetPlane
scene.ar.resetPlane();
```
`placeHere`方法接受一个节点的`node-id`或者元素引用,将当前和平面的焦点(即追踪器的3D变换)同步到这个节点上。第二个参数`switchVisible`则会在执行同步后自动将这个节点的`visible`设置为`true`。
`resetPlane`方法则是重置平面的标定。
### PlaneMarker
> 从基础库 `v2.33.1` 开始支持。
[ARsystem 识别模式](index#识别模式) 需支持 `Plane Marker` 模式,且开启使用。
平面识别模式下,使用 `2D Marker` 识别。
使用方法,在开启对应模式后,直接使用 2d Marker Tracker 的使用方式即可。
ar-tracker识别到目标后,会同步算法侧得到的,marker识别出来的,转化为相对于 `平面模式世界空间的矩阵信息`,到对应的 `Tracker` 节点。
该模式下,允许 `同时识别多个 2D Marker`。
目前版本,该模式仅适用于静态物体,识别物体更新频率相对较慢。每 `3s`,未明显移动会更新一下位置,每 `7s` 会进行重新检测。
案例代码片段 [链接](https://github.com/dtysky/xr-frame-demo/blob/master/miniprogram/components/xr-ar-vio-marker/index.wxml)
```xml
```
## threeDof
> 从基础库 `2.30.4` 开始支持。
由于`Plane`模式在一些安卓机下不稳定,针对**不需要用户移动而只需要旋转设备**的应用,我们提供了`threeDof`模式。这种模式下只需要修改`ARSystem`的`modes`即可,不需要添加`ARTracker`。
## Face
> 从基础库`2.28.1`开始支持。
> 前置相机依赖于客户端版本**8.0.31**
人脸识别模式,会通过图像算法识别出人面部的特征点,然后变换到3D空间,可用于一些换装应用等场景,比起上面几种模式,它多出了一个参数和一些方法:
```xml
```
`auto-sync`属性是一个数字数组,用于将**对应顺序的子节点绑定到某个特征点**上,其中`-1`表示忽略该节点,在运行过程中会自动同步变换信息,如示例:
与此同时,开发者还可以按自己的需求更加灵活地控制:
```ts
const tracker = el.getComponent(xrFrameSystem.ARTracker);
// 视情况需要自己同步`tracker`的`scale`和`rotation`特定节点。
// 第一个参数是特征点编好,第二个是可选的复用结果,第三个是可选的是否相对于`ARTracker`。
// 为`false`为世界空间的位置,需要配合`scale`自己使用
const position = tracker.getPosition(98, new xrSystem.Vector3(), false);
```
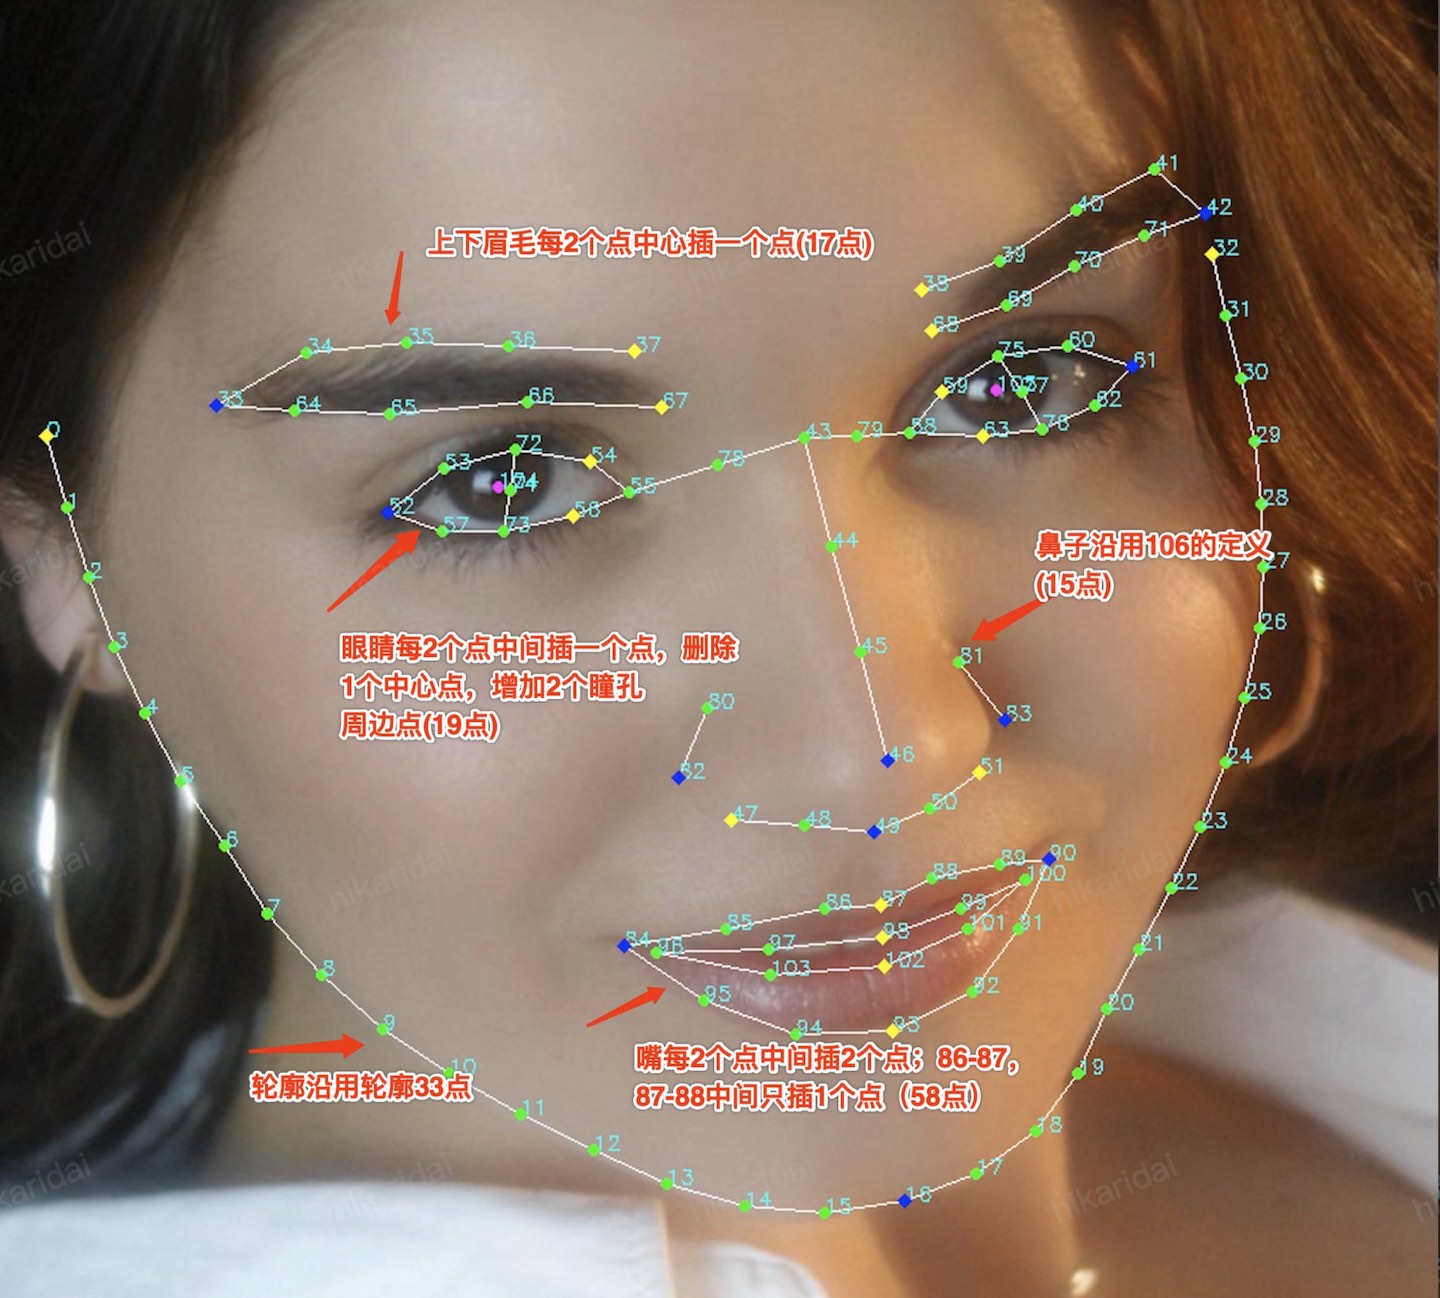
特征点定义如下:
## Body
> 从基础库`2.28.1`开始支持。
肢体识别模式,会通过图像算法识别出人躯干的特征点,然后变换到3D空间,可用于一些换装、游戏等场景,**与`Face`模式用法一致**:
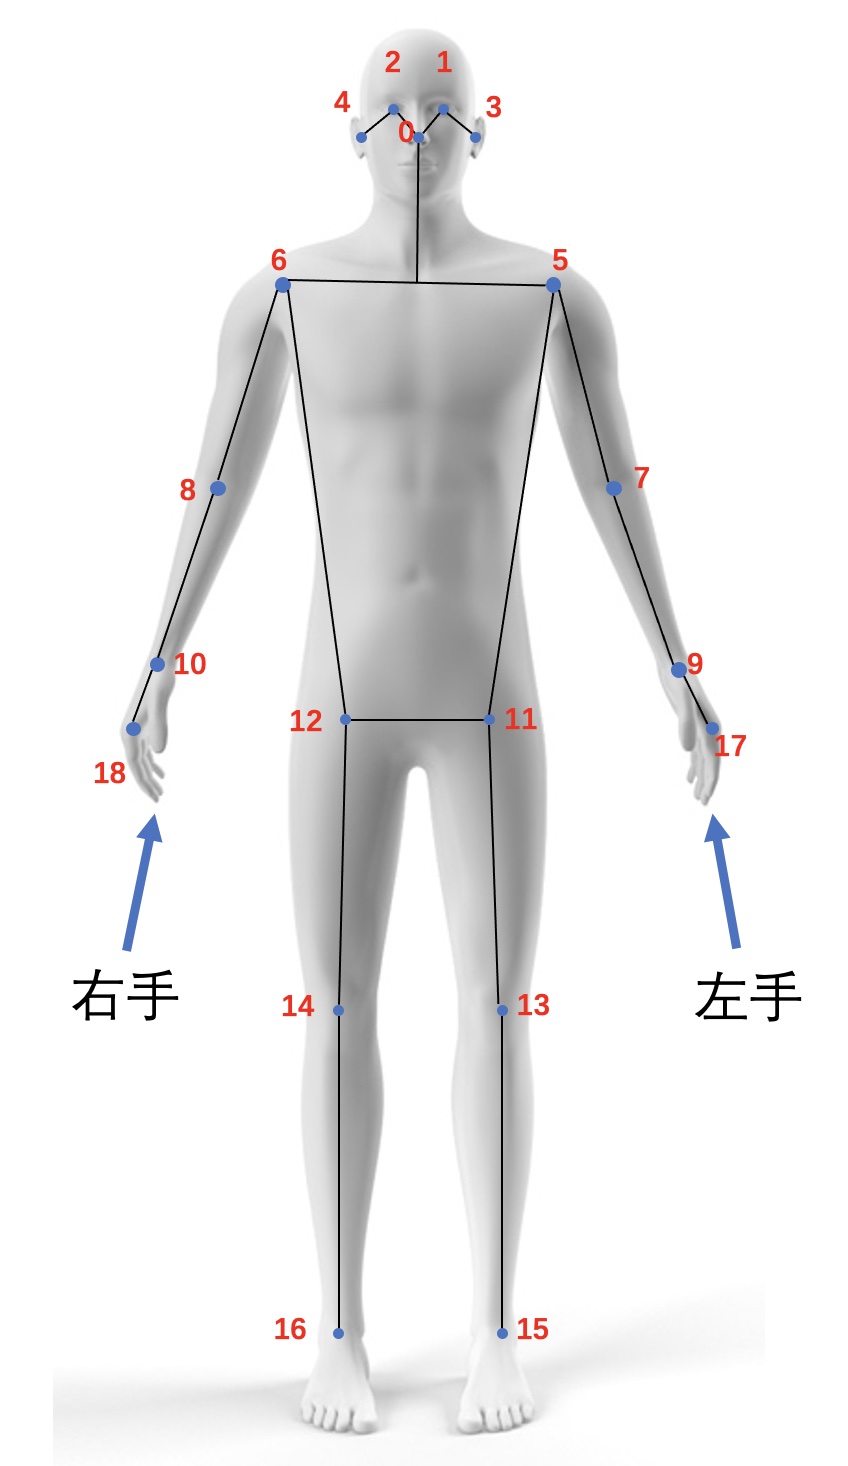
特征点定义如下:
## Hand
> 从基础库`2.28.1`开始支持。
手部识别模式,会通过图像算法识别出人手部的特征点,然后变换到3D空间,可用于一些手势等场景。**与`Face`模式用法一致**,但多出了两个参数:
```ts
// 获取手势姿态
const gesture = tracker.gesture;
// 获取总体置信度
const score = tracker.score;
```
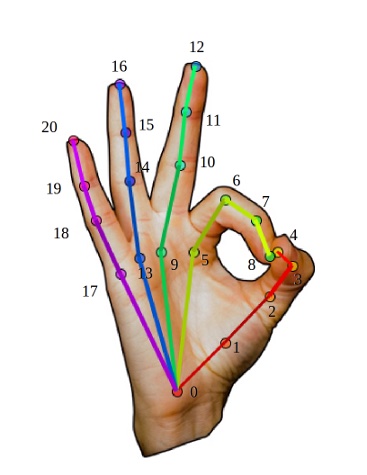
特征点定义如下:
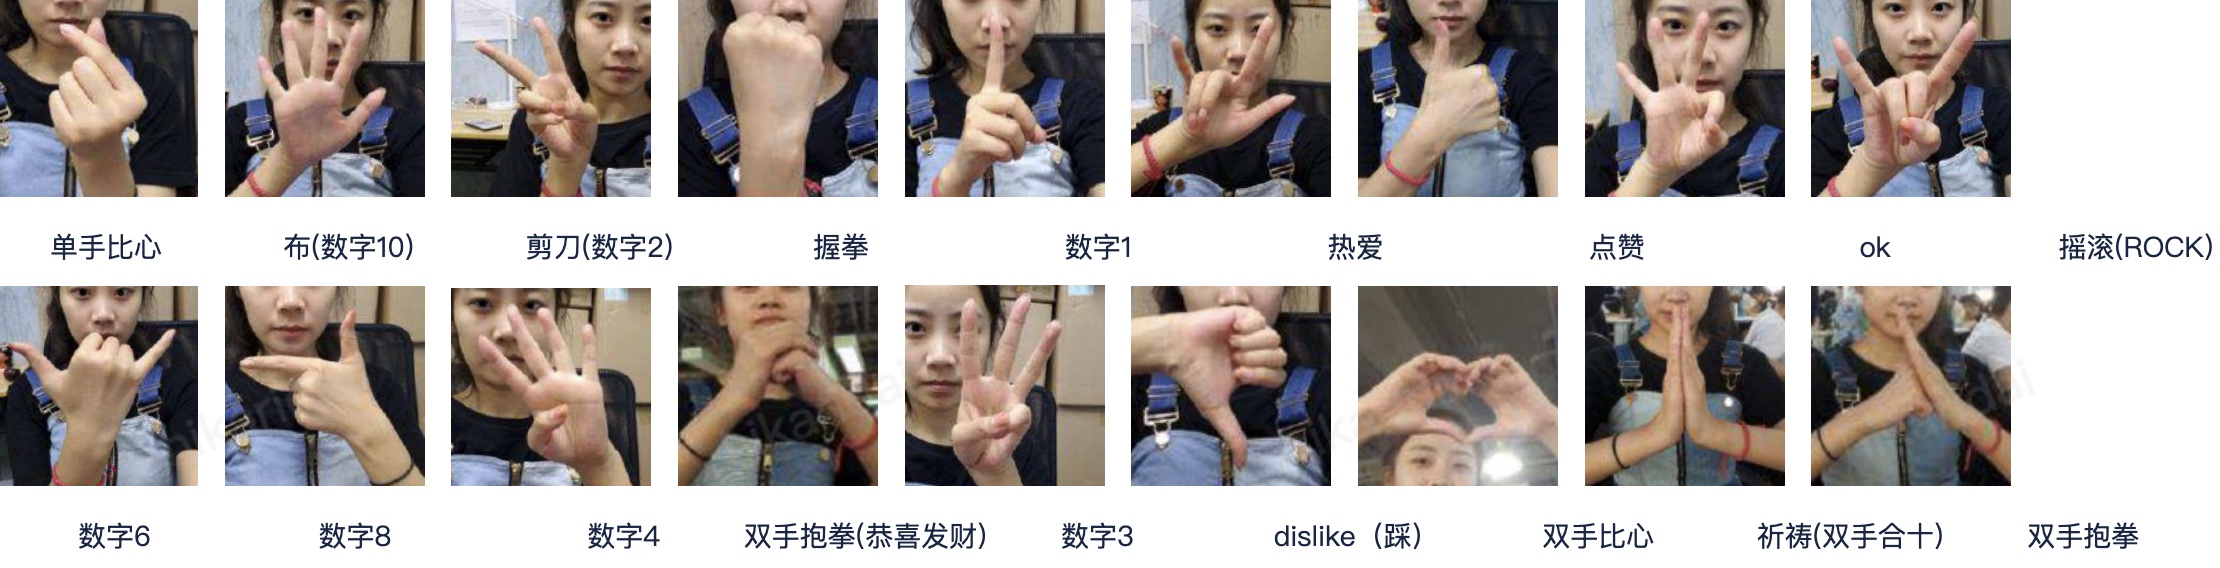
手势姿态(`0~18`,`-1`为无效):
## 获取追踪状态
在追踪器使用过程中,开发者往往会希望实事监测追踪状态,包括追踪中、追踪到、出错等,并进行相应的处理。我提供了两个事件来实现这个需求,其中`ar-tracker-switch`比较简单,仅仅在追踪到/追踪中切换,而`ar-tracker-state`则提供了更加详尽的信息:
> `ar-tracker-state`事件从基础库`2.29.1`开始支持。
```xml
```
绑定后编写逻辑:
```ts
handleARTrackerState({detail}) {
// 事件的值即为`ARTracker`实例
const tracker = detail.value;
// 获取当前状态和错误信息
const {state, errorMessage} = tracker;
}
```
以上`state`的类型为[EARTrackerState](/miniprogram/dev/reference/xr-frame/api/enums/EARTrackerState),当状态为`EARTrackerState.Error`时,可以从`errorMessage`获取详细错误信息。
但这里也要注意,由于某些使用时序的问题,很多场景下开发者**需要自己去确定`ARTracker`的初始状态**,比如在`ARSystem`的`ar-ready`事件中通过`id`获取`ARTracker`的引用,然后判定初始状态:
```ts
handleARReady({detail}) {
const xrFrameSystem = wx.getXrFrameSystem();
const tracker = this.scene.getElementById('ar-tracker').getComponent(xrFrameSystem.ARTracker);
// 初始状态
const {state, errorMessage} = tracker;
// 绑定事件
tracker.el.event.add('ar-tracker-state', tracker => {
const {state, errorMessage} = tracker;
});
}
```
## 事件
AR追踪器为元素提供了以下事件:
|事件|参数|立即|wxml|时机|
|---|---|---|---|---|
|ar-tracker-state|ARTracker实例,识别状态|是|是|要求基础库v2.29.1及以上,追踪器识别状态切换时,详见上一节|
|ar-tracker-switch|boolean,识别状态|是|是|追踪器识别状态切换时,识别到了为`true`,否则为`false`|